2023年3月22日(水)
機械システム工学科山崎研究室の共同研究成果が第28回ロボティクスシンポジアにおいて優秀賞を受賞
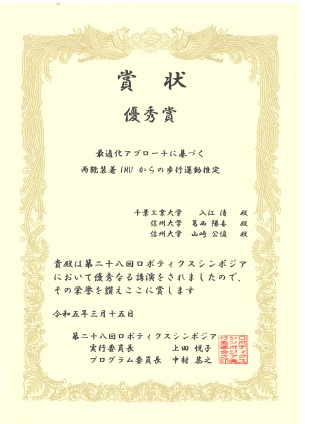
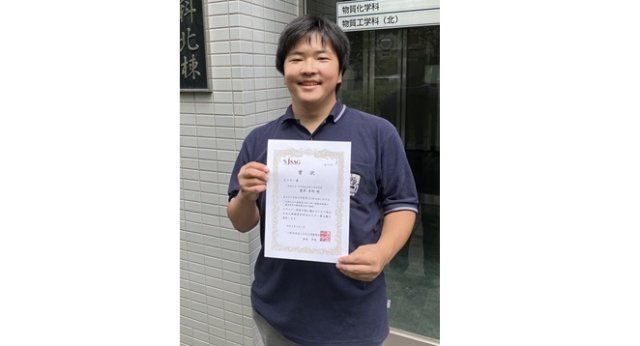
2023年3月15、16日に開催された第28回ロボティクスシンポジアにおいて、工学部機械システム工学科4年葛西陽喜さんと同学科山崎公俊教授が共著となった論文が優秀賞を受賞しました。
この研究は千葉工業大学未来ロボット技術研究センターの入江清さんが主導したもので、論文題目は「最適化アプローチに基づく両靴装着IMUからの歩行運動推定」です。安価な慣性センサを使用して人の歩行軌跡を従来手法よりも正確に求めることに成功しました。