
身体能力を理解し,動きを支える,人間中心のロボティクス
歩行や腕の動きを支える装着型ロボット,離れた場所でも力の感覚を伝える遠隔操作技術など,人の身体能力を支援・拡張するロボットシステムを研究しています.空気圧で動く柔らかい人工筋肉や小型センサを用いて,人の動きや力を計測し,身体の状態や運動意図に応じて支援する仕組みを探究しています.また,空気圧系を駆動源としてだけでなく計算にも活用する「物理リザバー計算」に取り組んでいます.医療機器の接触力を測る技術や,通信の暗号化と攻撃の検知・補償を組み合わせた遠隔操作技術も研究し,身体と情報・通信の両面から安全性の向上を目指します.これらを通じて、医療・リハビリテーション・スポーツ・技能教示への応用を進めます.
|
|
|
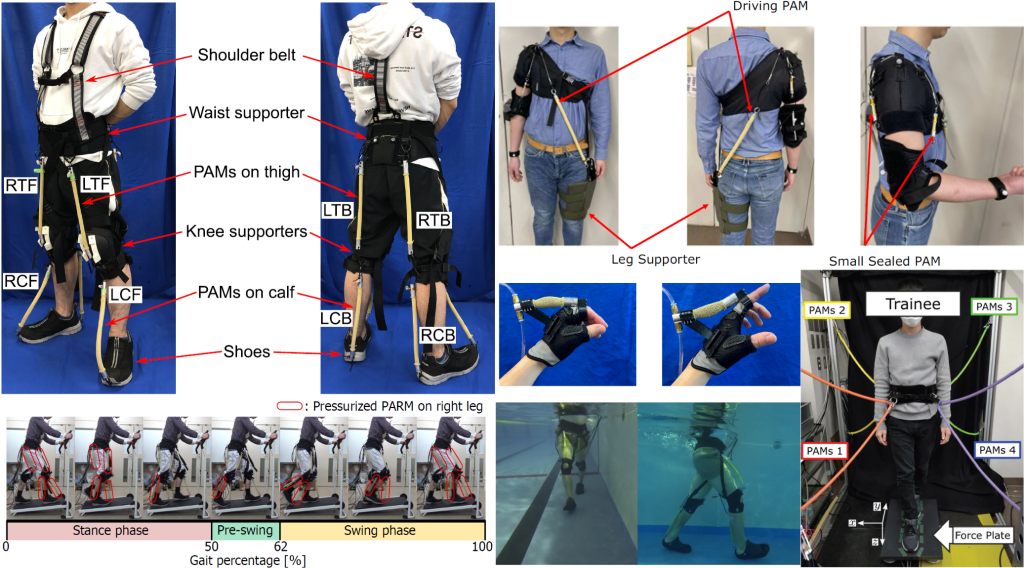
開発したソフトウェアラブルロボット(左上:歩容アシストスーツ,左下:歩行中の駆動タイミング,右上:上腕アシストスーツ,中央:投擲タイミング教示デバイス,中央下:水中歩行の様子,右下:体幹トレーニングデバイス). |
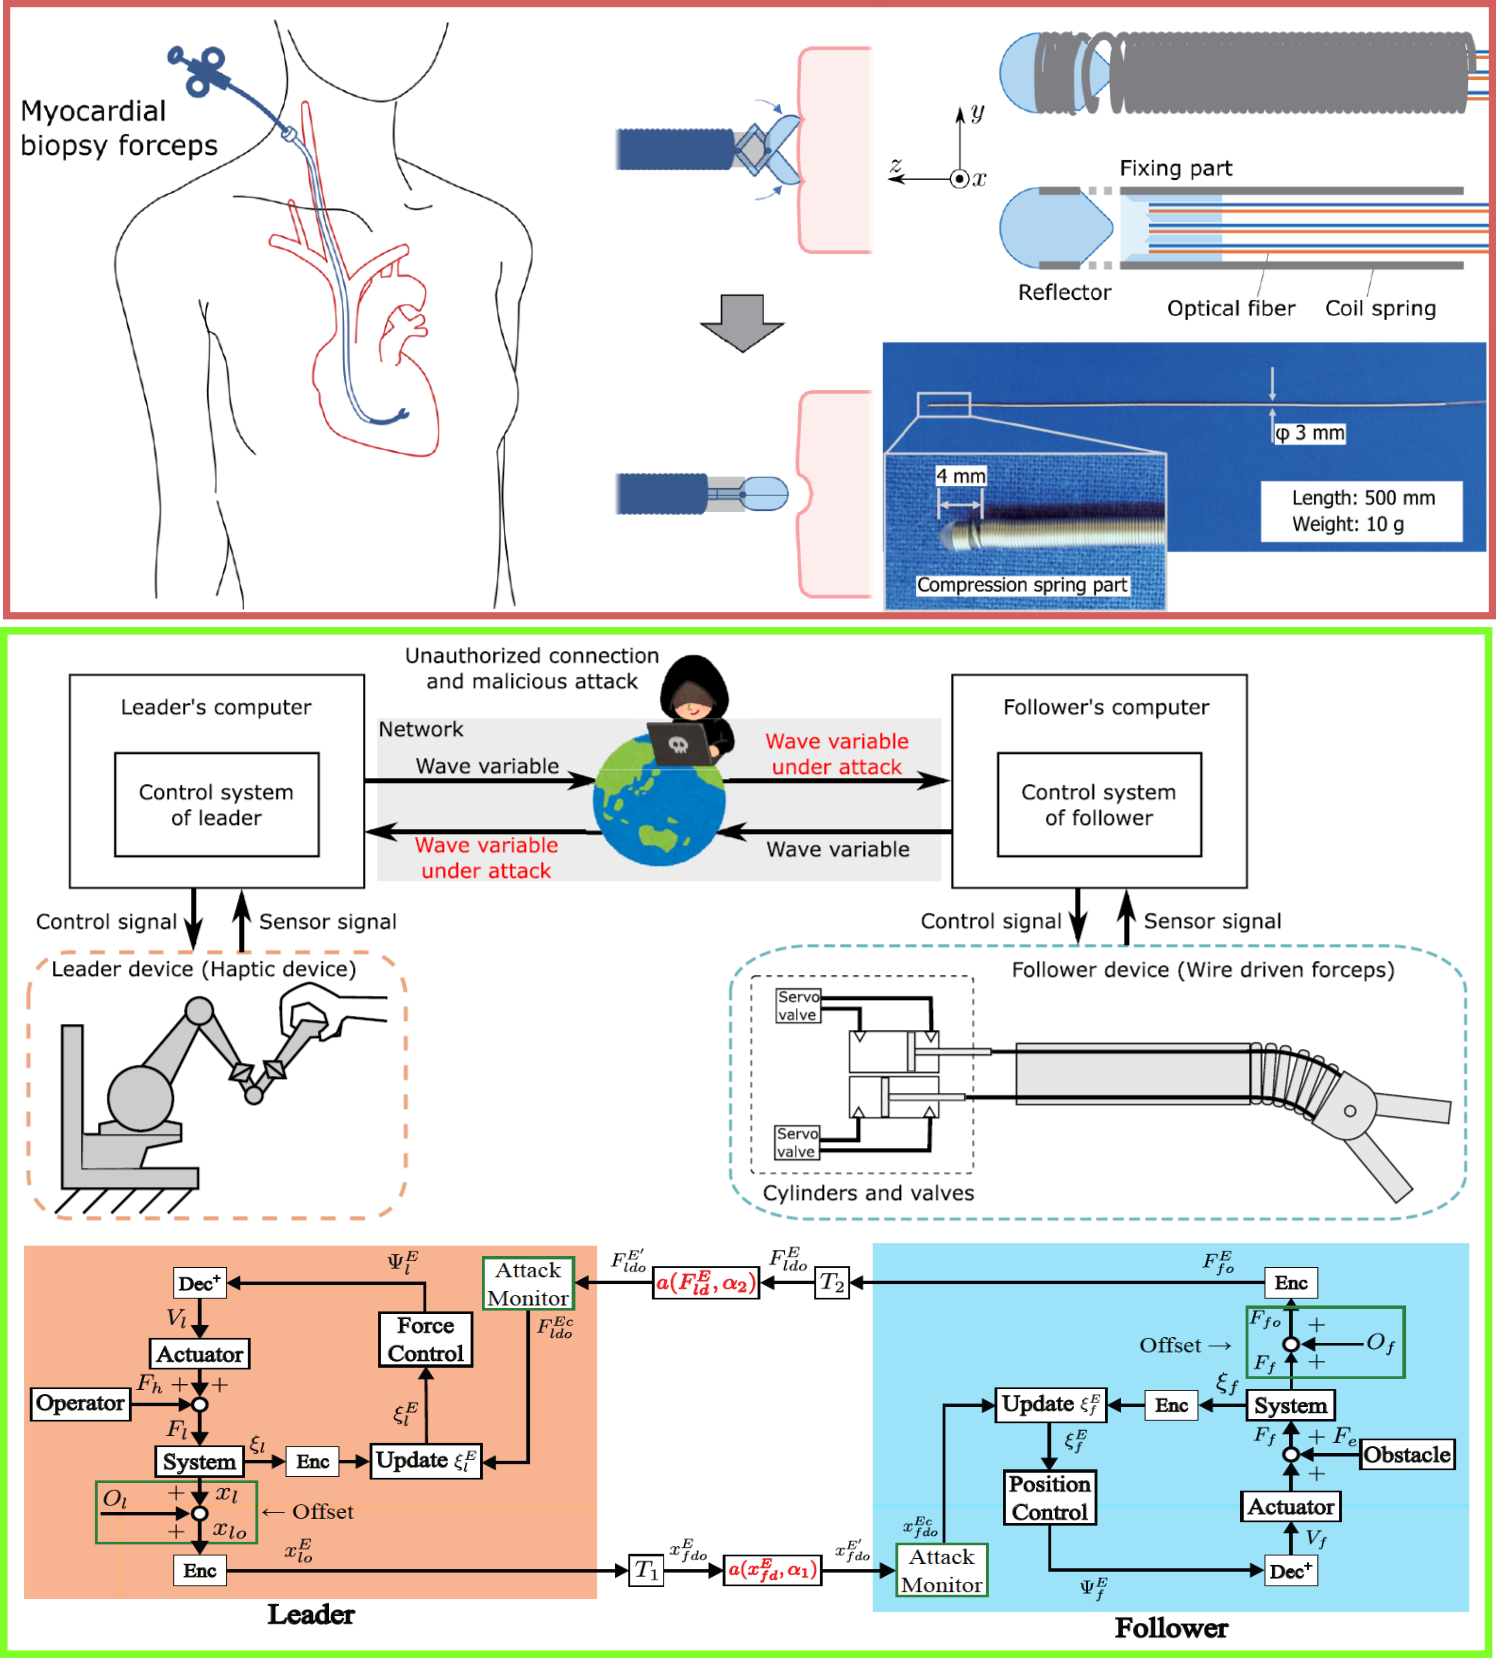
人と機械の安全なインタラクションを実現する研究(上(赤枠):心筋生検鉗子の定量的な接触力検知機構,下(緑枠):悪意ある攻撃を検知・補償する暗号化バイラテラル制御系). |
≪研究から広がる未来≫
繊維科学・繊維材料・構造設計とロボティクスを融合し,衣服のように身につけられるロボットの実現を目指します.繊維の材料や構造を工夫することで,身体を動かす機能や動きを感じ取る機能を衣服に組み込み,状態に応じて支援できる仕組みへと発展させます.柔らかく軽量で身体になじむデバイスを通じて,日常の動作やリハビリテーション,運動・技能の習得を支える未来につなげたいと考えています.