
人に寄り添い協調し,動作と作業を支えるロボット技術
| 教員氏名 | 宮嵜 哲郎 |
|---|---|
| 職名 | 准教授 |
| 所属 | 機械・ロボット学科 機能機械学コース |
| 研究分野 | ロボット工学,メカトロニクス,機械力学,制御工学 |
| 研究課題 | (1) 空気圧アクチュエータを用いたソフトウェアラブルロボットの研究 |
| 出身校 | 東京工業大学(現・東京科学大学) |
| 研究室 | 研究室のホームページを見る |
一言コメント
医療やトレーニングの場で,人と協調して動作や作業を支えるロボットを研究しています.機構・センサ・制御を一体的に設計し,使いやすく,直感的に扱えるシステムを目指しています。
研究紹介
身体能力を理解し,動きを支える,人間中心のロボティクス
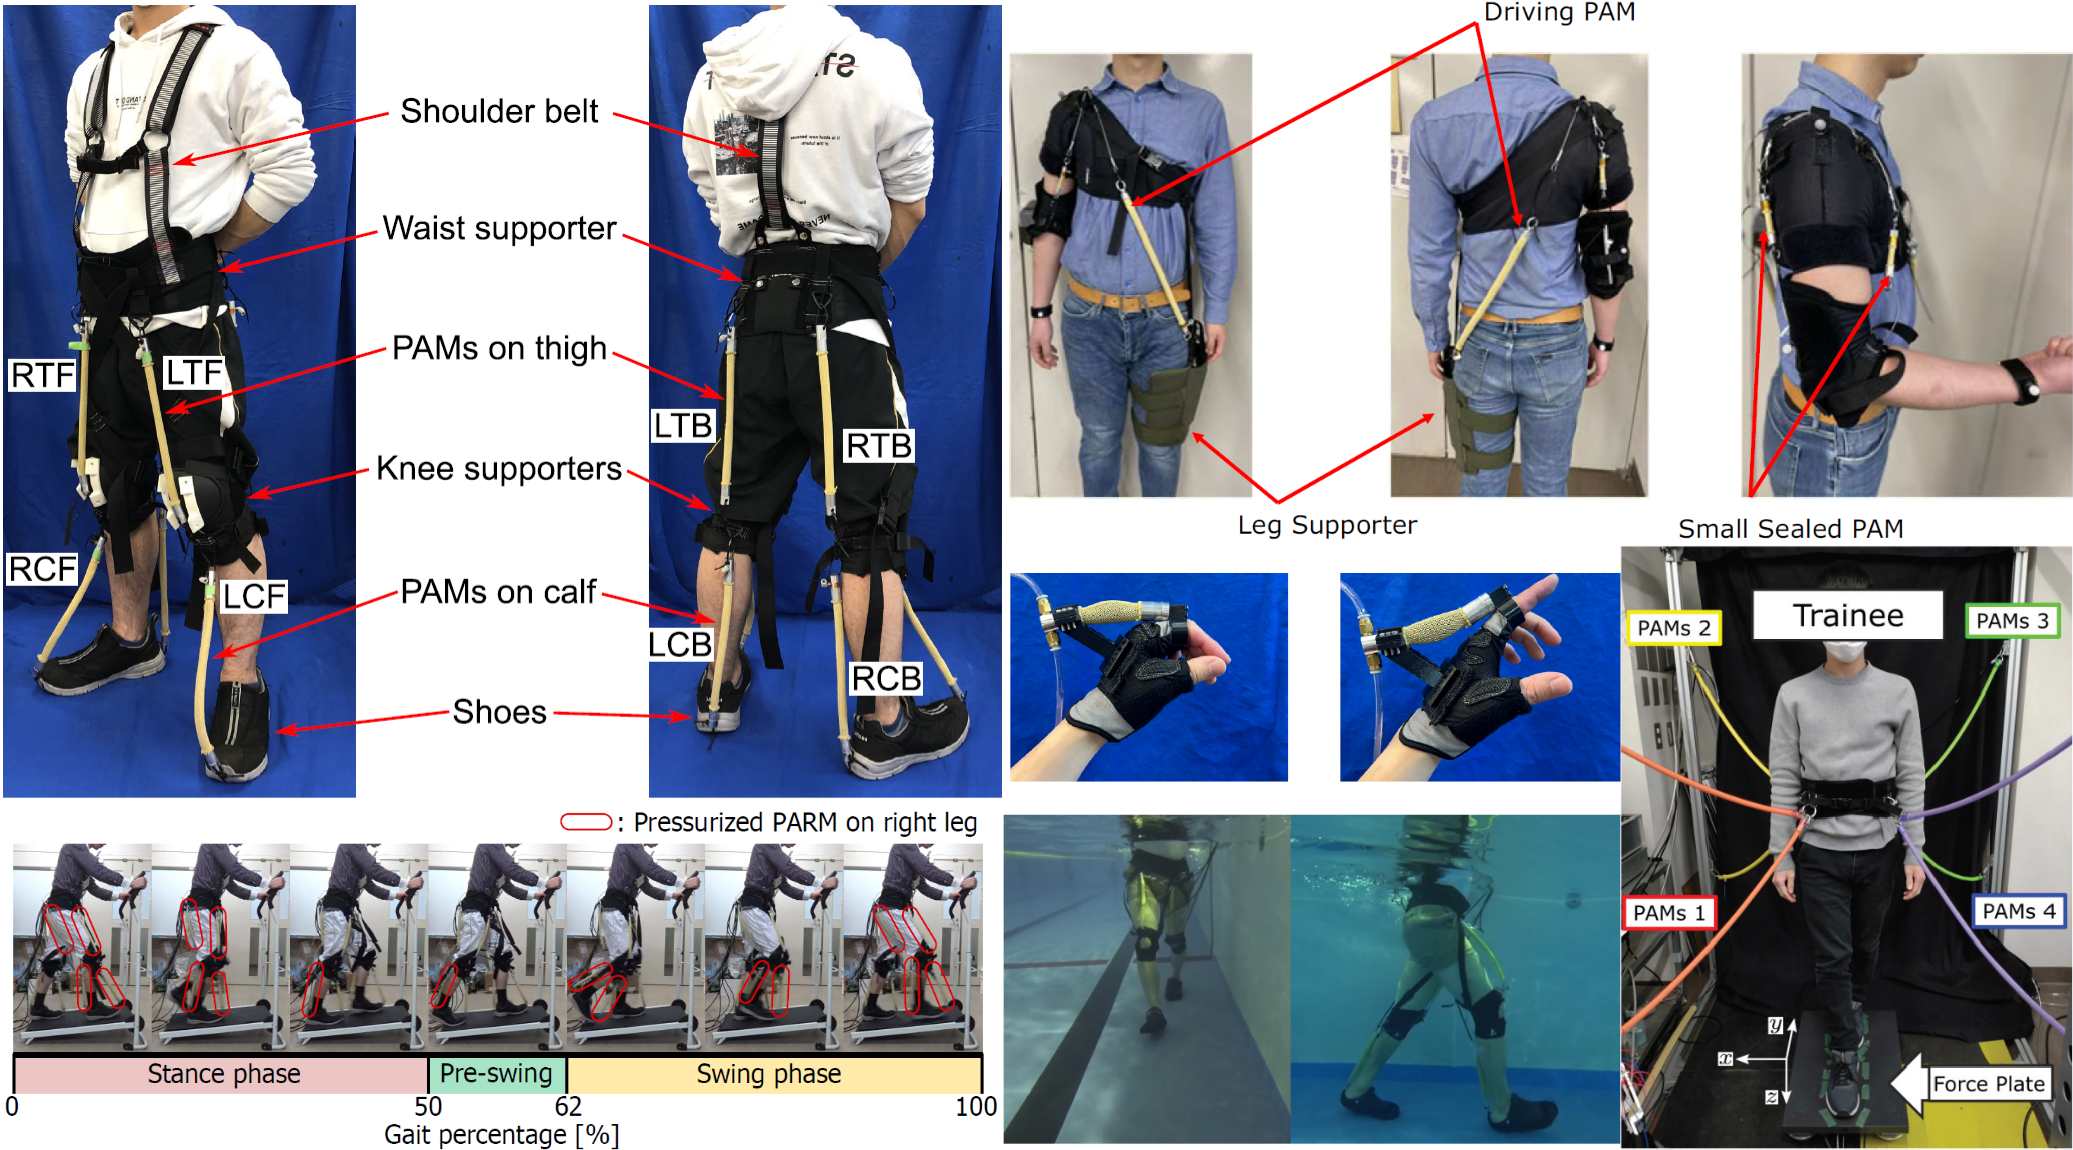
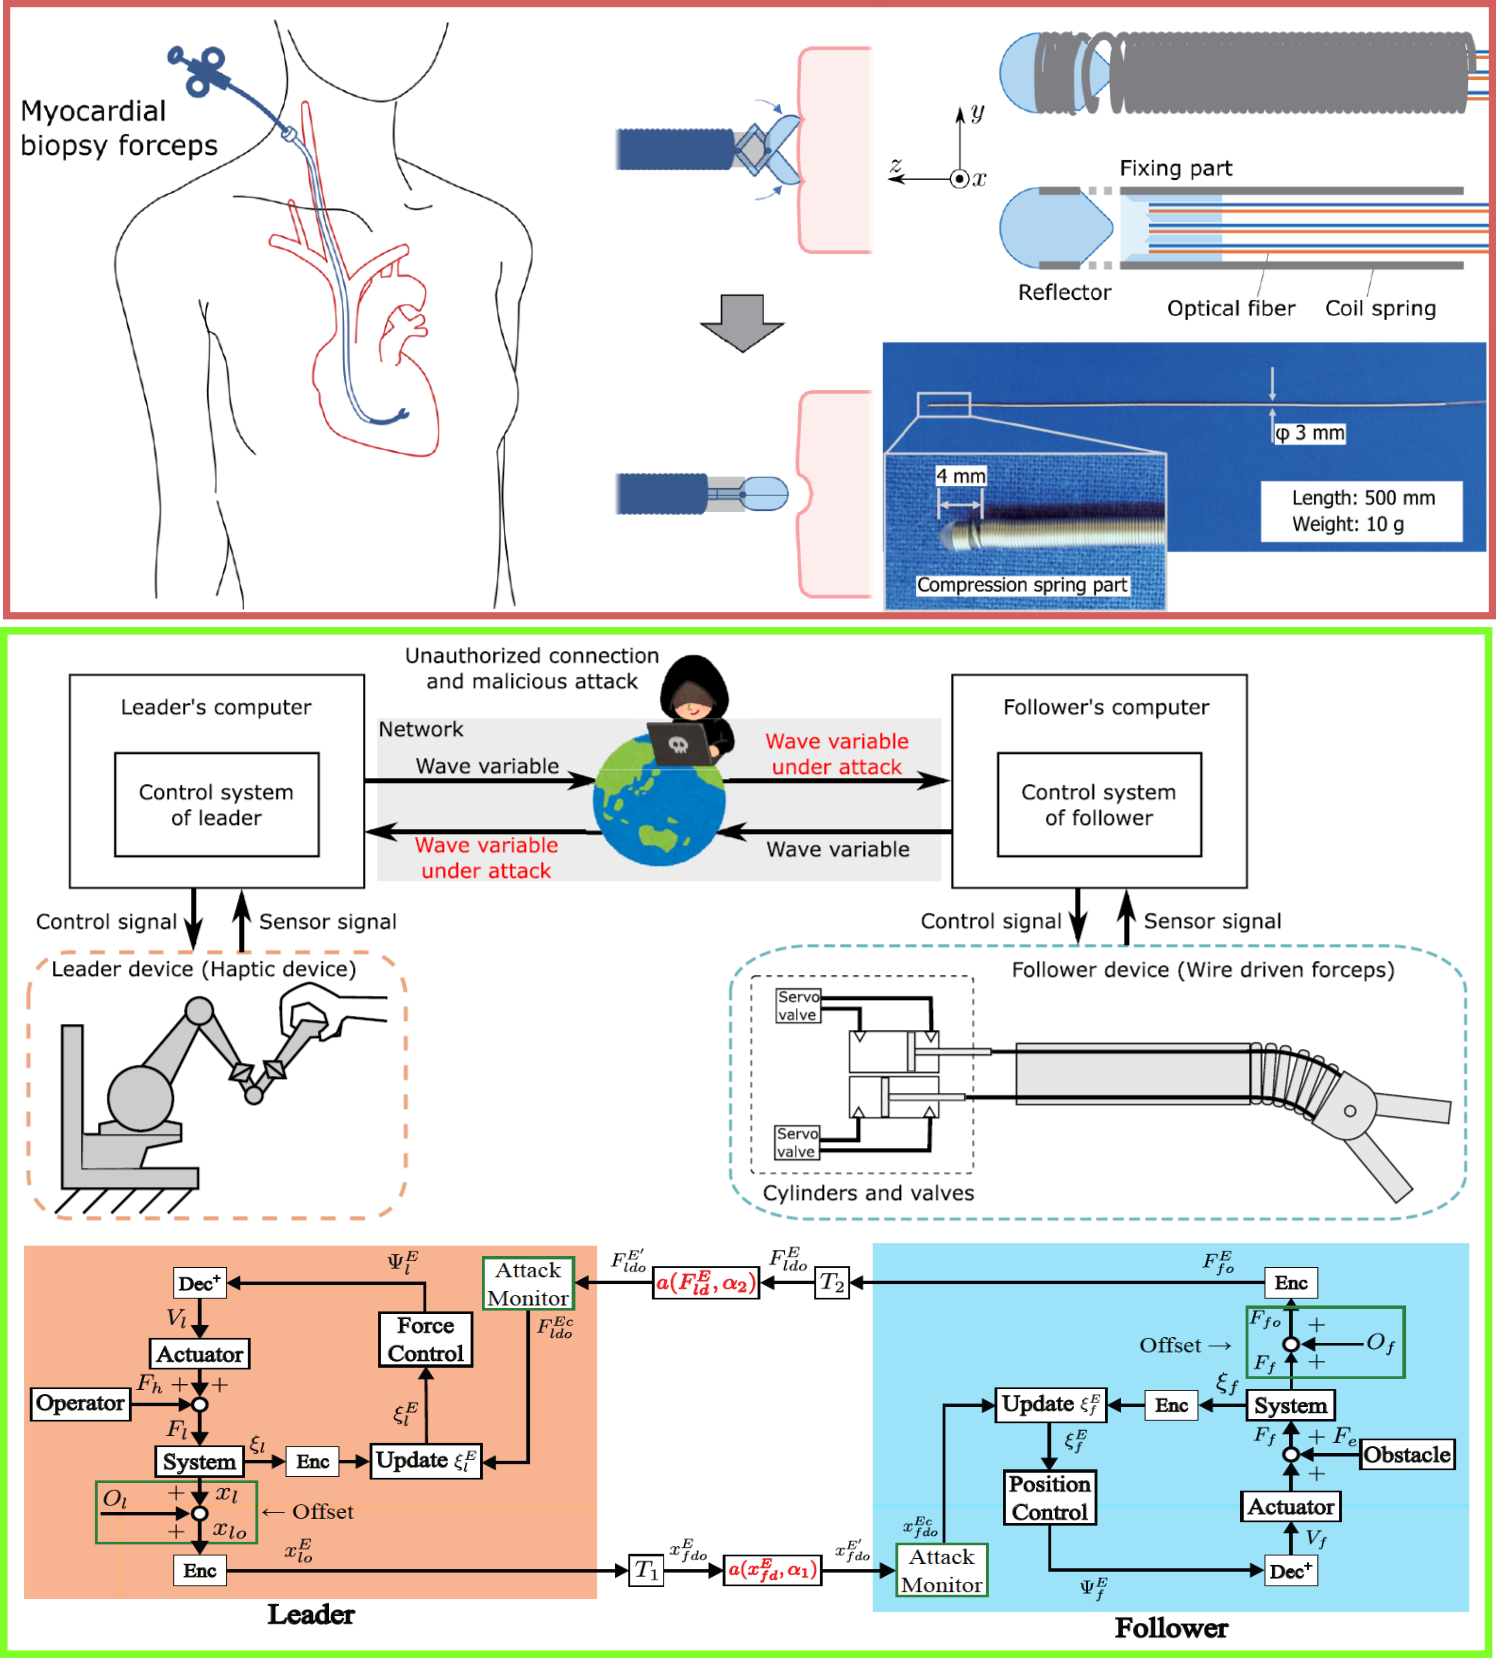
歩行や腕の動きを支える装着型ロボット,離れた場所でも力の感覚を伝える遠隔操作技術など,人の身体能力を支援・拡張するロボットシステムを研究しています.空気圧で動く柔らかい人工筋肉や小型センサを用いて,人の動きや力を計測し,身体の状態や運動意図に応じて支援する仕組みを探究しています.また,空気圧系を駆動源としてだけでなく計算にも活用する「物理リザバー計算」に取り組んでいます.医療機器の接触力を測る技術や,通信の暗号化と攻撃の検知・補償を組み合わせた遠隔操作技術も研究し,身体と情報・通信の両面から安全性の向上を目指します.これらを通じて、医療・リハビリテーション・スポーツ・技能教示への応用を進めます.
|
|
|
|
開発したソフトウェアラブルロボット(左上:歩容アシストスーツ,左下:歩行中の駆動タイミング,右上:上腕アシストスーツ,中央:投擲タイミング教示デバイス,中央下:水中歩行の様子,右下:体幹トレーニングデバイス). |
人と機械の安全なインタラクションを実現する研究(上(赤枠):心筋生検鉗子の定量的な接触力検知機構,下(緑枠):悪意ある攻撃を検知・補償する暗号化バイラテラル制御系). |
≪研究から広がる未来≫
繊維科学・繊維材料・構造設計とロボティクスを融合し,衣服のように身につけられるロボットの実現を目指します.繊維の材料や構造を工夫することで,身体を動かす機能や動きを感じ取る機能を衣服に組み込み,状態に応じて支援できる仕組みへと発展させます.柔らかく軽量で身体になじむデバイスを通じて,日常の動作やリハビリテーション,運動・技能の習得を支える未来につなげたいと考えています.